DOKUNMAYI
YENİDEN TASARLIYORUZ
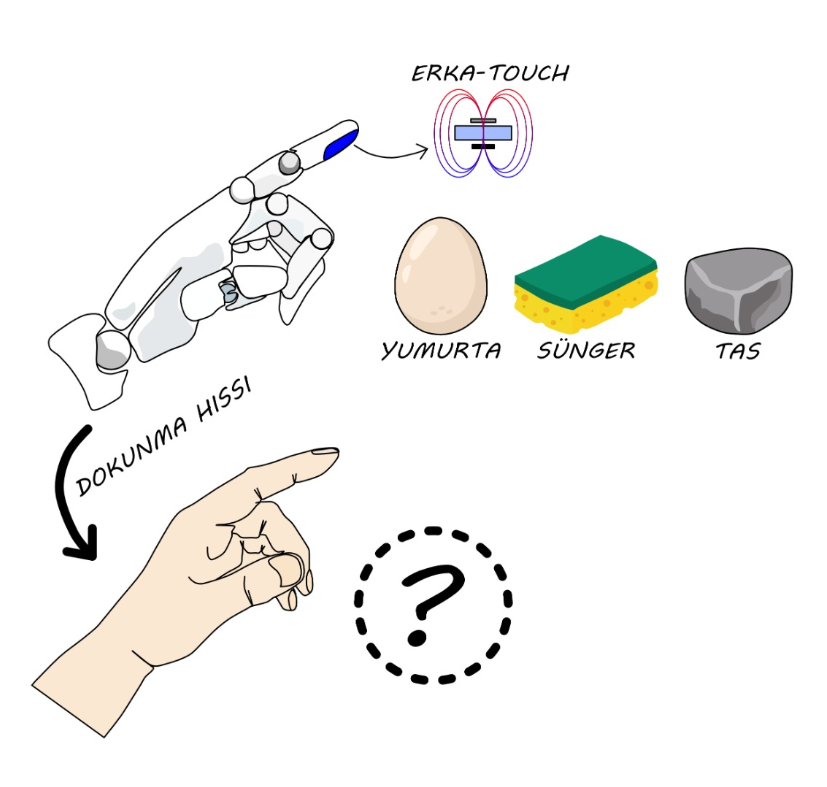
Robotların temasın nerede, nasıl ve ne kadar gerçekleştiğini anlayabilmesi için esnek manyetik dokunsal yüzeyler geliştiriyoruz.
Robotlar hareketi bilir. Teması henüz anlamaz.
Bir nesneye ulaşmak başka; onunla güvenle temas kurmak başka. Robotların, basıncın nerede yoğunlaştığını anlayan bir yüzeye ihtiyacı var.
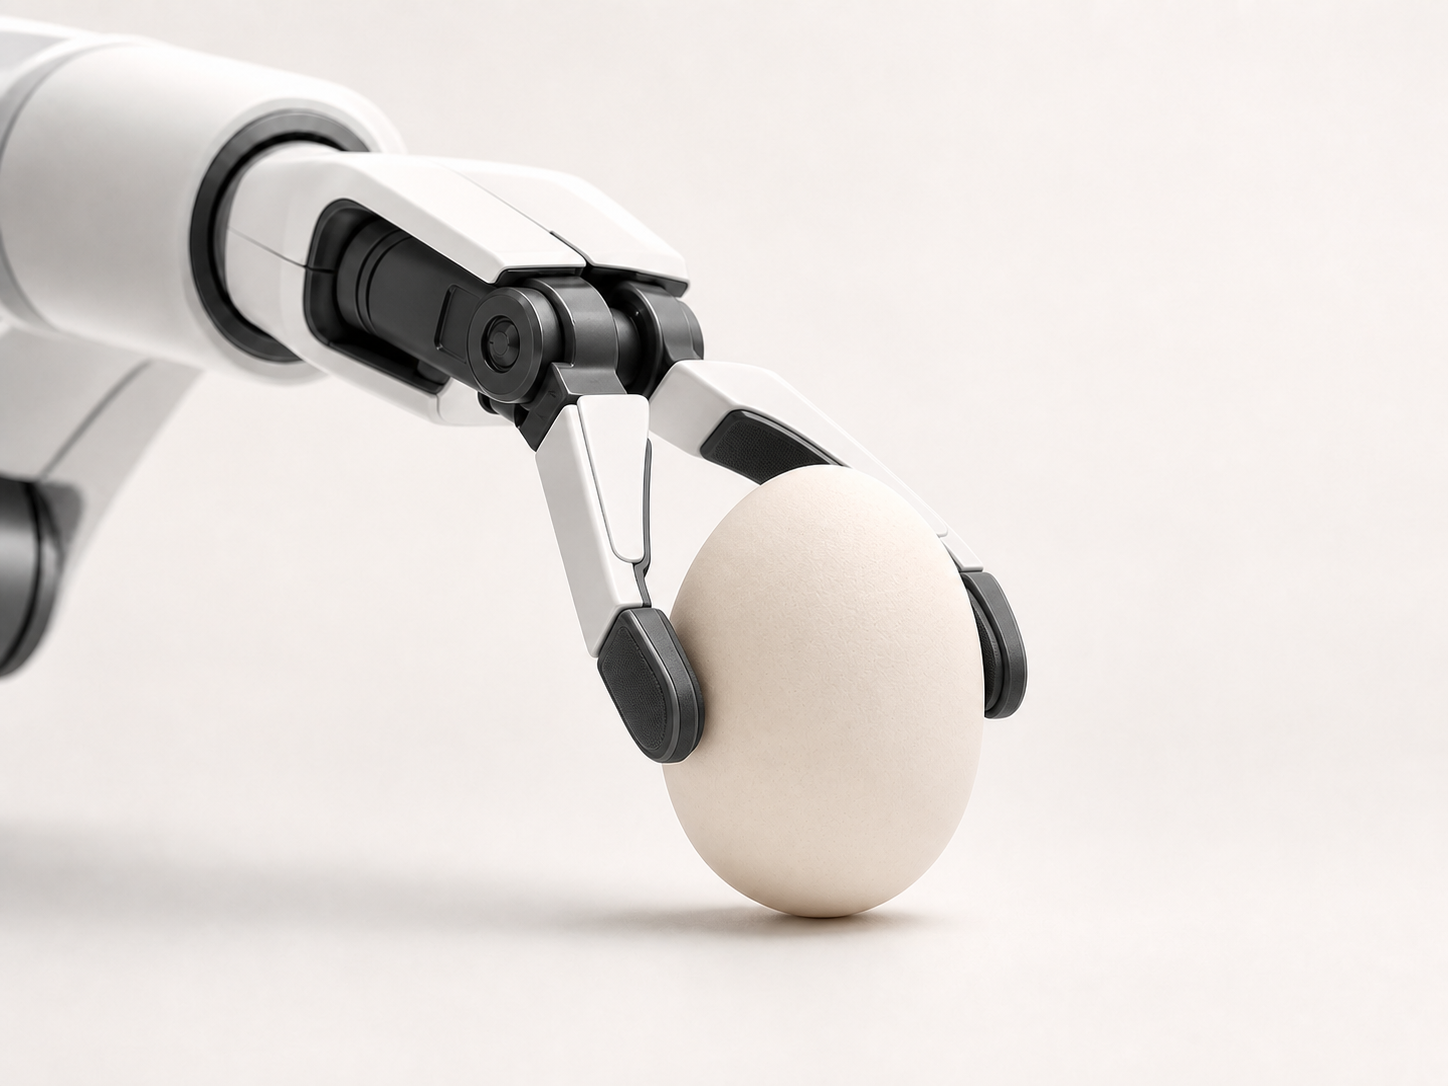
Temas yüzeyi değiştirir.
Basınç geldiğinde yüzey tepki verir; değişim yalnızca tek bir noktada kalmaz.
Şekil, okunabilir bir sinyal hâline gelir.
Yüzeydeki şekil, temasın nerede yoğunlaştığını gösteren ve robotun yorumlayabildiği bir bilgi katmanına dönüşür.
Bir mesafe değişimi, anlamlı bir sinyale dönüşür.
Esnek katman sıkıştığında, mıknatıslar ile alttaki Hall-effect sensörleri arasındaki mesafe değişir. ErkaTech bu küçük değişimi, yüzeyin tamamını açıklayan bir basınç haritasına çevirir.
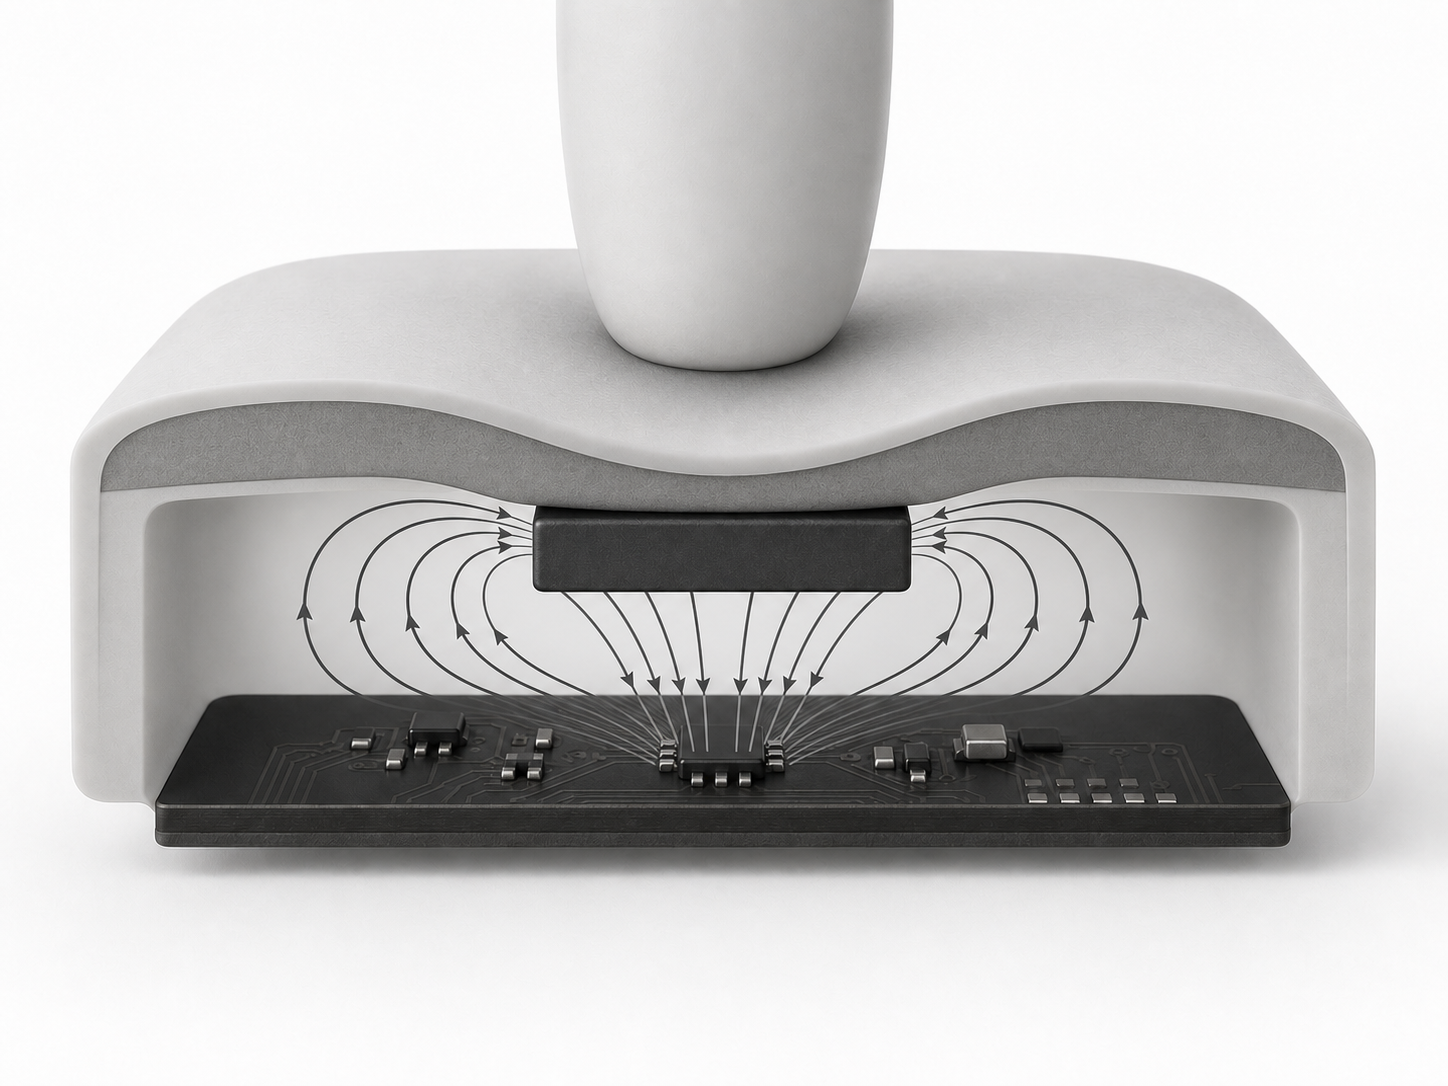
Her şey küçük bir mesafe değişimiyle başlar.
Temas, mıknatıs katmanını alttaki sensör yüzeyine yaklaştırır.
Değişen alan, sensörler tarafından okunur.
Mıknatıs katmanının hareketi, her noktada değişen bir alan üretir. Sensörler bu değişimi yüzeyin tamamını açıklayan veriye dönüştürür.
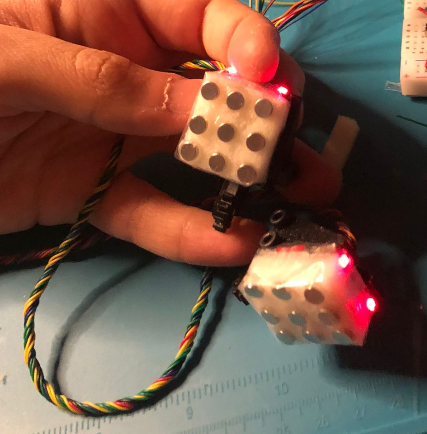
Yüzey, sertliğe değil uyuma dayanır.
Esnek sünger katmanı, teması tek bir noktaya indirgemez. Basıncı karşılar, dağıtır ve manyetik alanın anlamlı biçimde değişmesini sağlar.
Bu fiziksel katman, duyusal yüzeyin farklı robotik biçimlere uyarlanabilmesi için tasarlanır.
Bu bir konsept render değil.
Fiziksel yüzeye uygulanan basınç, ekrandaki uzamsal haritada aynı anda karşılık bulur.
Gerçek sistem, yüzeydeki değişimi canlı bir basınç tepkisine dönüştürür.
Robotlar, temasın sonuçlarını daha güvenli okuyabilmeli.
Hedefimiz, kırılgan ve değişken nesnelerle daha hassas, daha güvenli bir ilişki kurabilen robotik sistemlerdir.
Esnek duyusal katmanımızın farklı robotik yüzeylere uyarlanmasıyla, dokunma yalnızca bir eklenti değil, tasarımın doğal bir parçası hâline gelir.
Destekçilerimiz
 OpusUnity